真实感渲染:变换(二维与三维) | 杨元超的世界
大家好~本课程为“真实感渲染”的线上课程,从0开始,介绍相关的图形学算法和数学基础,给出详细的数学推导、伪代码和实现代码,最终带领大家开发出基于物理的渲染器
线上课程资料:
加QQ群,获得ppt等资料,与群主交流讨论:106047770
本系列文章为线上课程的复盘,每上完一节课就会同步发布对应的文章
本课程系列文章可进入索引查看:
目录
回顾相关课程
- 什么是矩阵?
为什么要学习本课
- 3D中物体有哪些变换?
答:平移、旋转、缩放
- 演示相关的变换
- 3D到2D的投影需要进行变换
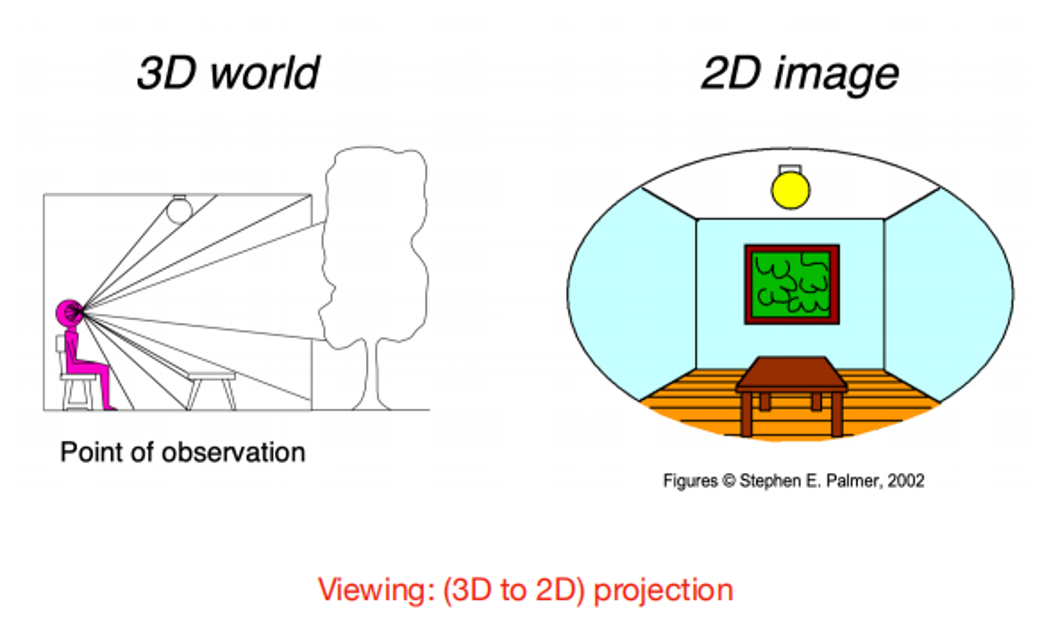
主问题:什么是2D变换
- 如何进行缩放?
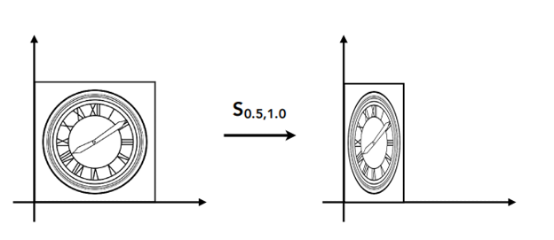
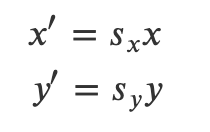
缩放矩阵是多少?
答: ( \begin{bmatrix} x' \ y' \end{bmatrix}
\begin{bmatrix} s_x & 0 \ 0 & s_y \end{bmatrix} \begin{bmatrix} x \ y \end{bmatrix} )
- 如何进行反射?
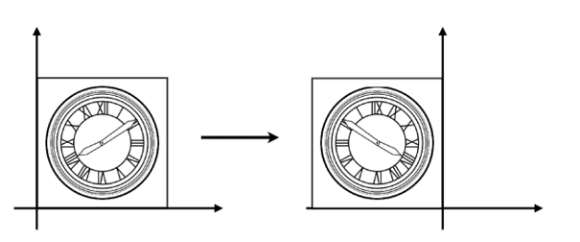
反射矩阵是多少?
答: ( \begin{bmatrix} x' \ y' \end{bmatrix}
\begin{bmatrix} -1 & 0 \ 0 & 1 \end{bmatrix} \begin{bmatrix} x \ y \end{bmatrix} )
- 如何进行旋转?
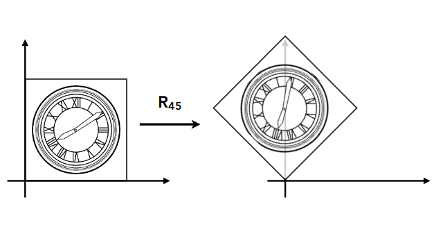
默认为绕着原点(0, 0)逆时针旋转
旋转矩阵是多少?
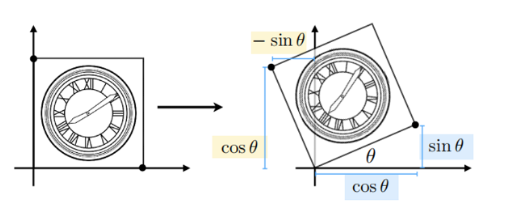
( R_\theta = \begin{bmatrix} ? & ? \ ? & ? \end{bmatrix} )
答:( R_\theta = \begin{bmatrix} cos\theta & -sin\theta \ sin\theta & cos\theta \end{bmatrix} )
推导过程如下图所示:
通过变换(1,0)点,可以得到矩阵的A、C值:
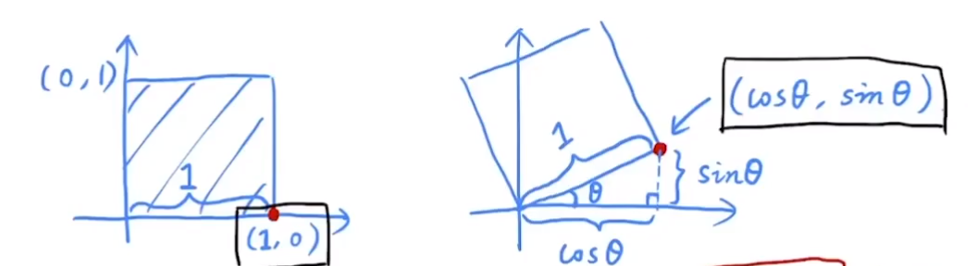
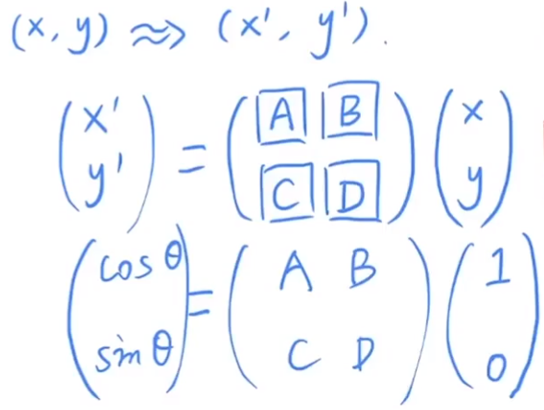
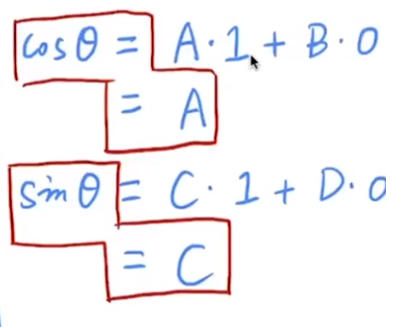
同理,通过变换(0,1)点,可以得到矩阵的B、D值
- 什么是线性变换?
答: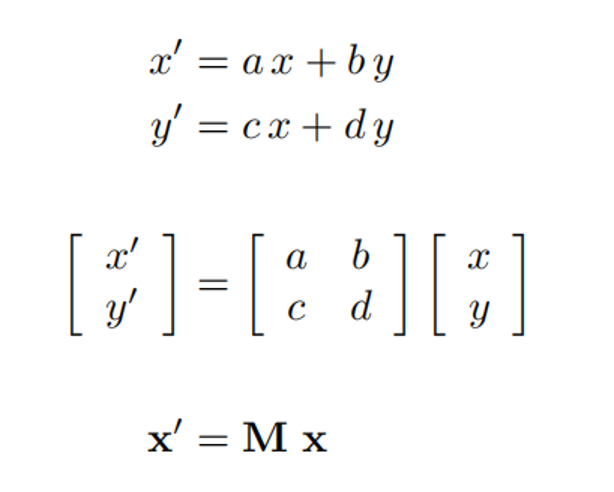
- 缩放和旋转是否属于线性变换?
答:是
- 如何进行平移?
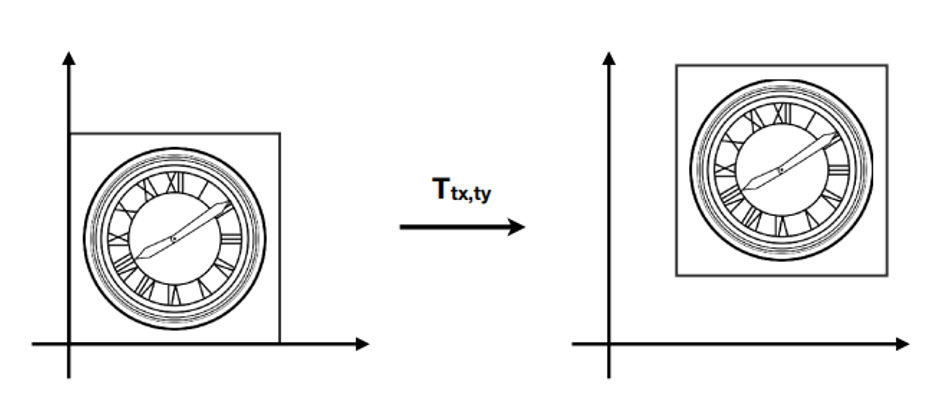
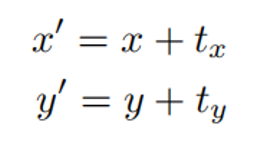
它的表达式是什么?
答:
[\begin{bmatrix} x' \ y' \end{bmatrix}
\begin{bmatrix} x \ y \end{bmatrix}
+ \begin{bmatrix} t_x \ t_y \end{bmatrix} ]
- 如何进行平移?
能够得到2D的平移矩阵吗?
答:不能
- 平移属于线性变换吗?
答:不属于
主问题:什么是齐次坐标
为什么要引入“齐次坐标”
- 如何才能统一缩放、旋转、平移为都使用一个矩阵来变换?
答:引入齐次坐标
- 什么是齐次坐标?
答: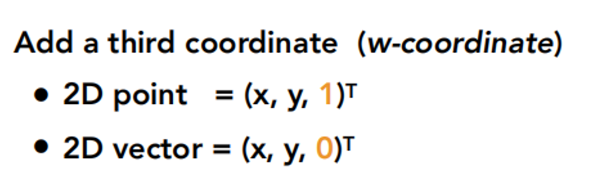
- 向量+向量=?
答:向量
- 点-点=?
答:向量
- 点+向量=?
答:点
- ( \begin{bmatrix} x \ y \ w \end{bmatrix} = ? \ 其中:w \neq 0 )
答:
( \begin{bmatrix} x \ y \ w \end{bmatrix} = 2D 点: \begin{bmatrix} \frac{x}{w} \ \frac{y}{w} \ 1 \end{bmatrix} )
- 点+点=?
答:因为相加的结果经过上面的变换后,可变换为点,所以相加的结果为点
- 用加了齐次坐标的矩阵来表达平移的表达式是什么?
答:
[\begin{bmatrix} x' \ y' \ 1 \end{bmatrix}
\begin{bmatrix} 1 & 0 & t_x \ 0 & 1 & t_y \ 0 & 0 & 1\ \end{bmatrix} \begin{bmatrix} x \ y \ 1 \end{bmatrix}
\begin{bmatrix} x + t_x \ y + t_y \ 1 \end{bmatrix} ]
主问题:更多的2D变换有哪些
- 什么是仿射变换?
答: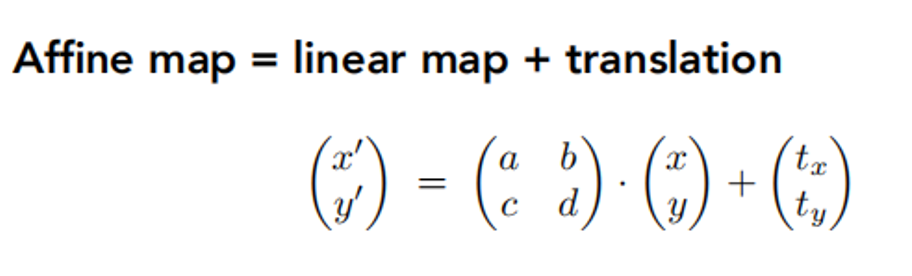
- 用齐次坐标后如何修改?
答: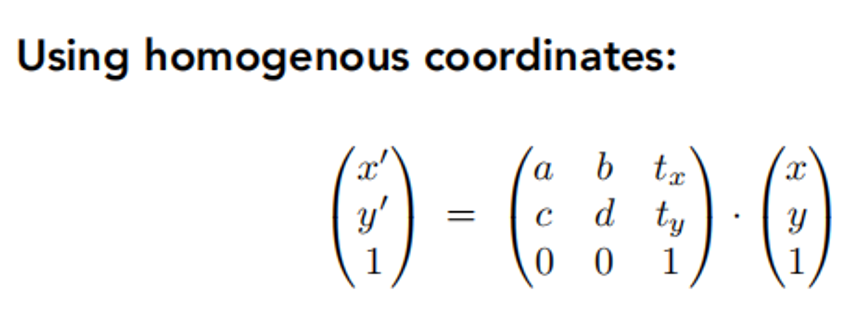
- 用齐次坐标后,缩放、旋转、平移的矩阵是什么?
答: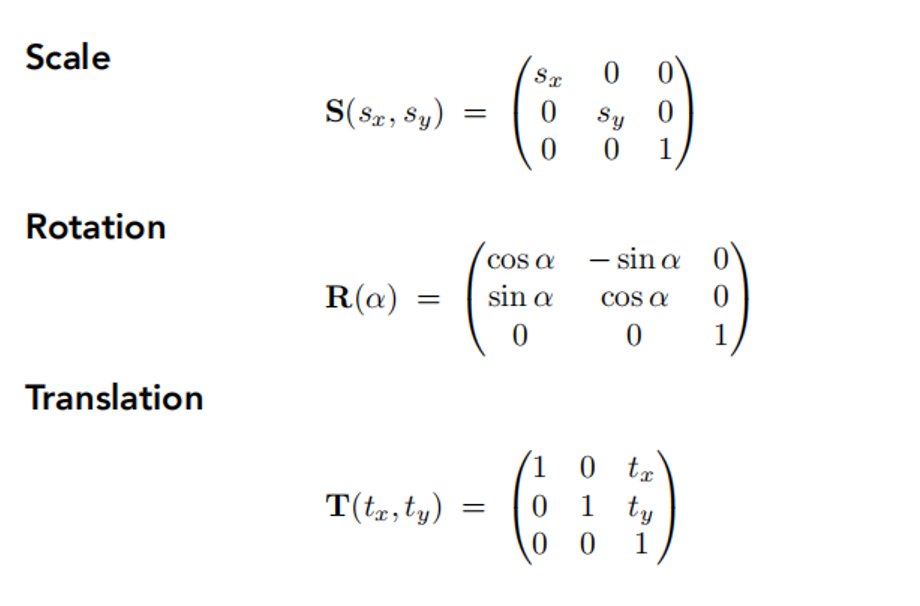
- 什么是逆变换?
答: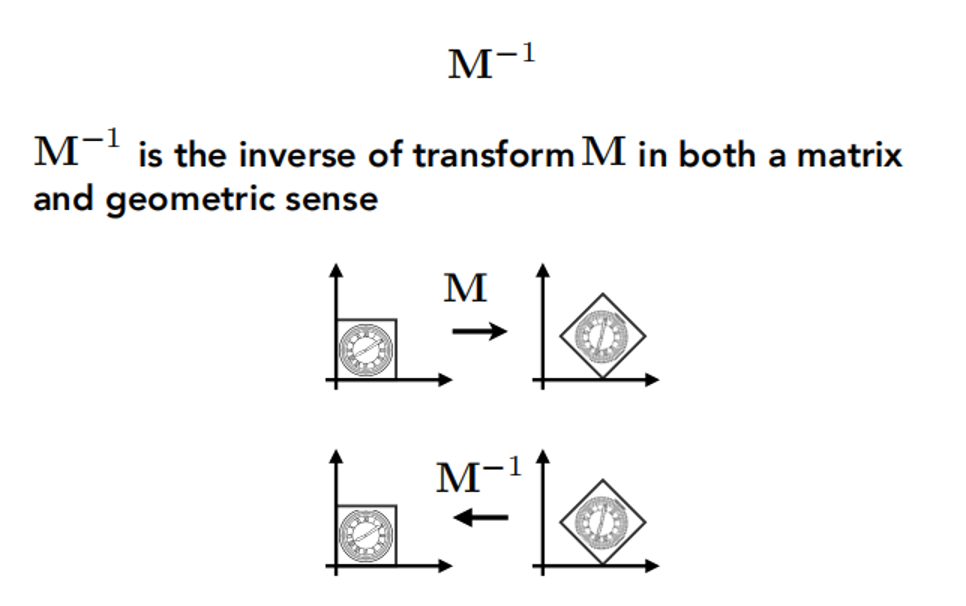
- 如何进行组合变换?
如何进行下图的变换?
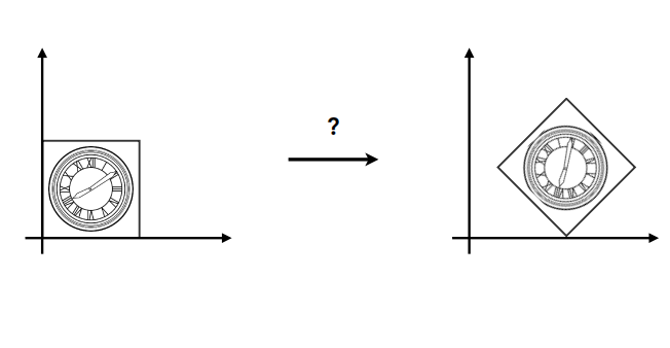
答:有两种方式:先位移再旋转和先旋转再位移
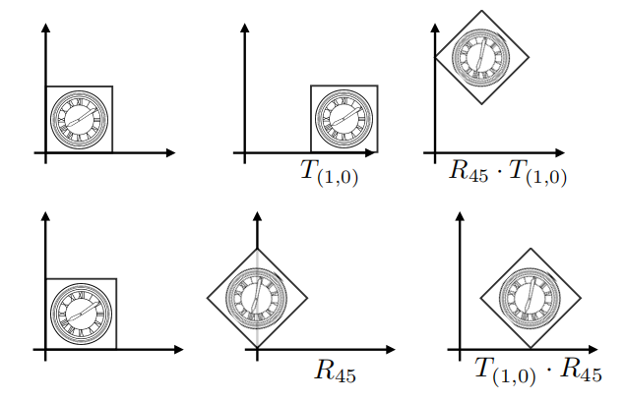
变换的顺序对结果有影响!
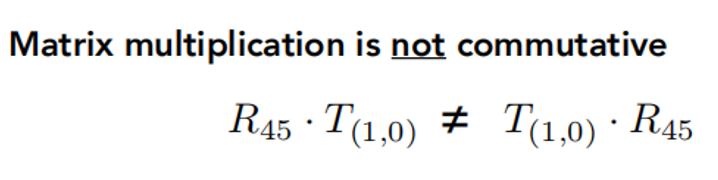
这里应该使用先旋转再位移,表达式为:
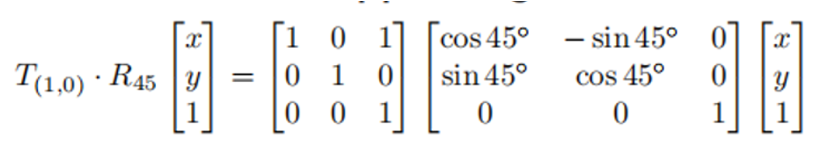
- 如何进行组合变换?
如何提高性能?
答: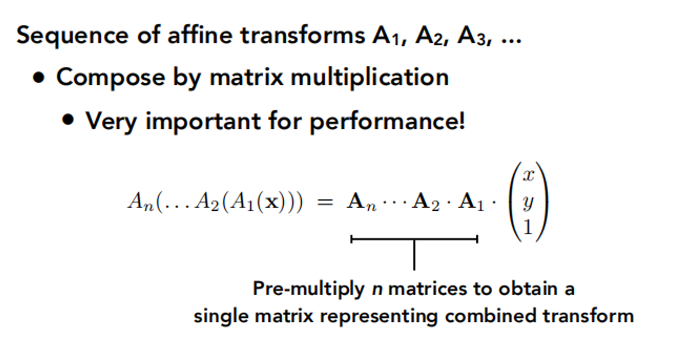
- 如何绕一个点旋转?
答: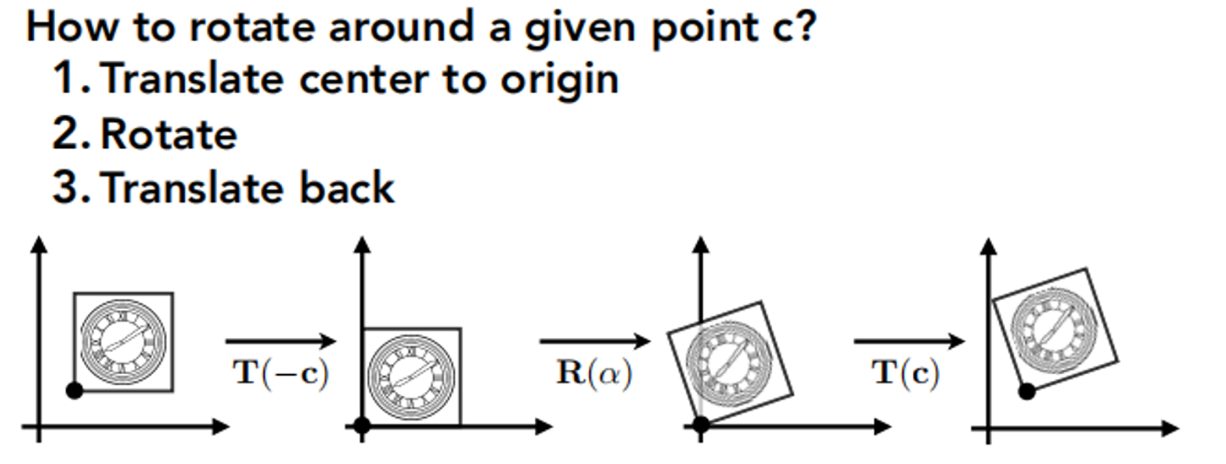
- 表达式是什么?
答: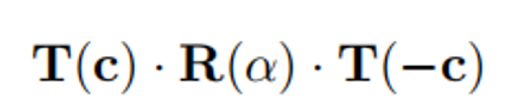
主问题:什么是3D变换
- 什么是3D的齐次坐标?
答: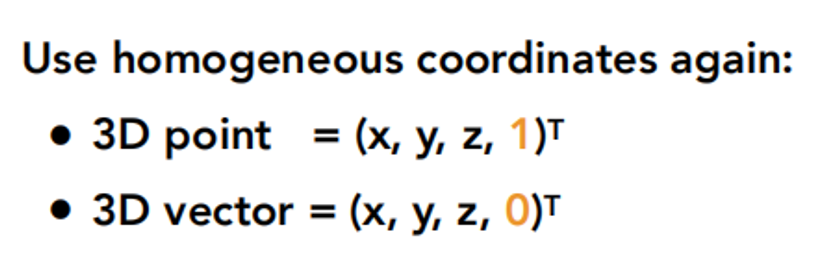
- ( \begin{bmatrix} x \ y \ z\ w \end{bmatrix} = ? \ 其中:w \neq 0 )
答:
( \begin{bmatrix} x \ y \ z\ w \end{bmatrix} = 3D 点: \begin{bmatrix} \frac{x}{w} \ \frac{y}{w} \ \frac{z}{w} \ 1 \end{bmatrix} )
- 什么是3D的仿射变换?
答:
[\begin{bmatrix} x' \ y' \ z' \ \end{bmatrix} = \begin{bmatrix} a & b& c \ d & e& f \ g & h& i \ \end{bmatrix}
\begin{bmatrix} x \ y \ z \ \end{bmatrix}
+ \begin{bmatrix} t_x \ t_y \ t_z \ \end{bmatrix} ]
- 用齐次坐标后如何修改?
答:
[\begin{bmatrix} x' \ y' \ z' \ 1\ \end{bmatrix} = \begin{bmatrix} a & b& c & t_x \ d & e& f & t_y \ g & h& i & t_z \ 0 & 0 & 0 & 1 \
\end{bmatrix}
\begin{bmatrix} x \ y \ z \ 1\ \end{bmatrix}
]
总结
请总结本节课的内容?
请回答开始的问题?