真实感渲染:模型变换 | 杨元超的世界
大家好~本课程为“真实感渲染”的线上课程,从0开始,介绍相关的图形学算法和数学基础,给出详细的数学推导、伪代码和实现代码,最终带领大家开发出基于物理的渲染器
线上课程资料:
加QQ群,获得ppt等资料,与群主交流讨论:106047770
本系列文章为线上课程的复盘,每上完一节课就会同步发布对应的文章
本课程系列文章可进入索引查看:
目录
回顾相关课程
有哪些3D变换?
为什么要引入“齐次坐标”?
如何进行组合变换?
为什么要学习本课
- 3D世界是如何投影到2D屏幕的?
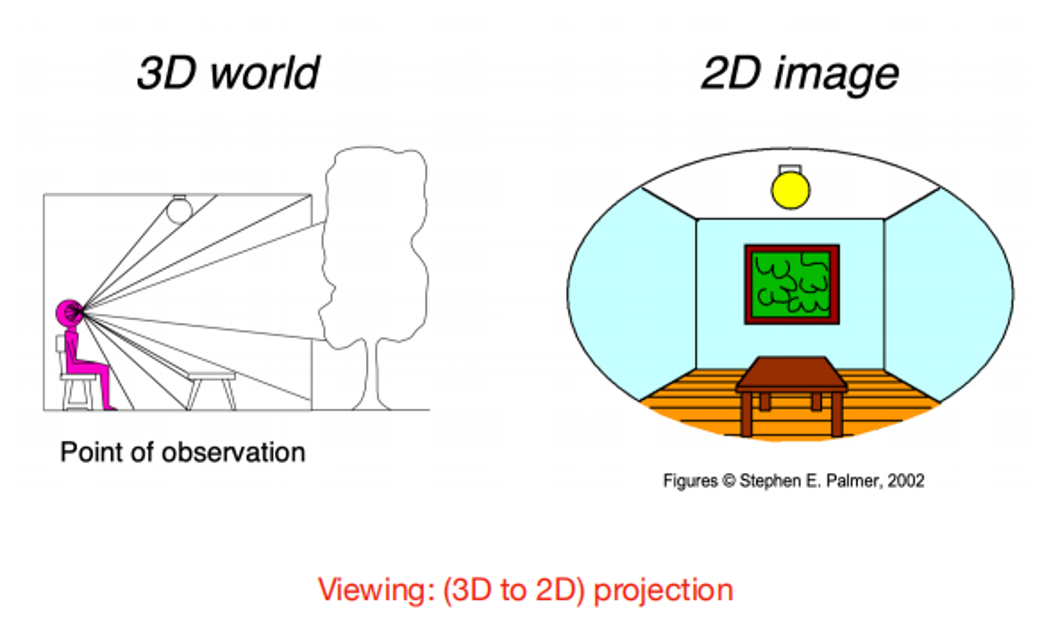
- 什么是模型变换?
主问题:3D世界是如何投影到2D屏幕的
- 生活中有哪些例子应用了3D到2D的投影?
答:相机照相
- 请以相机照相为例,说明投影有哪些步骤?
答: 摆放物体;摆放相机;按下快门照相
主问题:什么是模型变换
为什么要进行“模型变换”
- “模型变换”对应相机照相的哪个步骤?
答:摆放物体
- 所以“模型变换”是3D世界投影到2D屏幕的第一步
主问题:什么是模型变换
- 什么是本地坐标系?
答:本地坐标系是以物体自身位置作为原点,表示物体间相对位置和方向

- 什么是世界坐标系?
答:世界坐标系是场景中所有的物体都统一遵守的坐标系,它标注了每个物体在世界中的唯一位置方向信息

- 可以通过哪几个3D变换来变换图中的立方体?


答:

- 此处的组合变换公式是什么?
[? \begin{bmatrix} x \ y \ z \ 1 \end{bmatrix} \ 其中:后者为模型的一个点在本地坐标系的坐标 ]
答:
[STR \begin{bmatrix} x \ y \ z \ 1 \end{bmatrix} ]
- 此处的模型矩阵是什么?
答: ( M_{model} = STR )
- 所以说,什么是模型变换?
答:模型变换是将物体从“本地坐标系”变换到“世界坐标系”。
具体就是将物体的某个点与模型矩阵相乘,使该点从“本地坐标系”变换到“世界坐标系”
结学
什么是模型变换?
为什么相机照相中的“摆放物体”是在进行模型变换?
总结
请总结本节课的内容?
请回答开始的问题?